在人形机器人由“可行走”迈向“可工作”的关键阶段,灵巧手已成为决定其功能上限与商业化速度的核心子系统。灵巧手是感知、控制与智能决策的高度集成体,直接决定机器人能否完成抓取、装配、操作工具等高价值任务,据马斯克表示,灵巧手的工程量可能会占到整机开发工程的一半。灵巧手已从“功能模块”升级为人形机器人差异化竞争的关键抓手,其技术成熟度可被视为衡量人形机器人产业化进程重要指标。
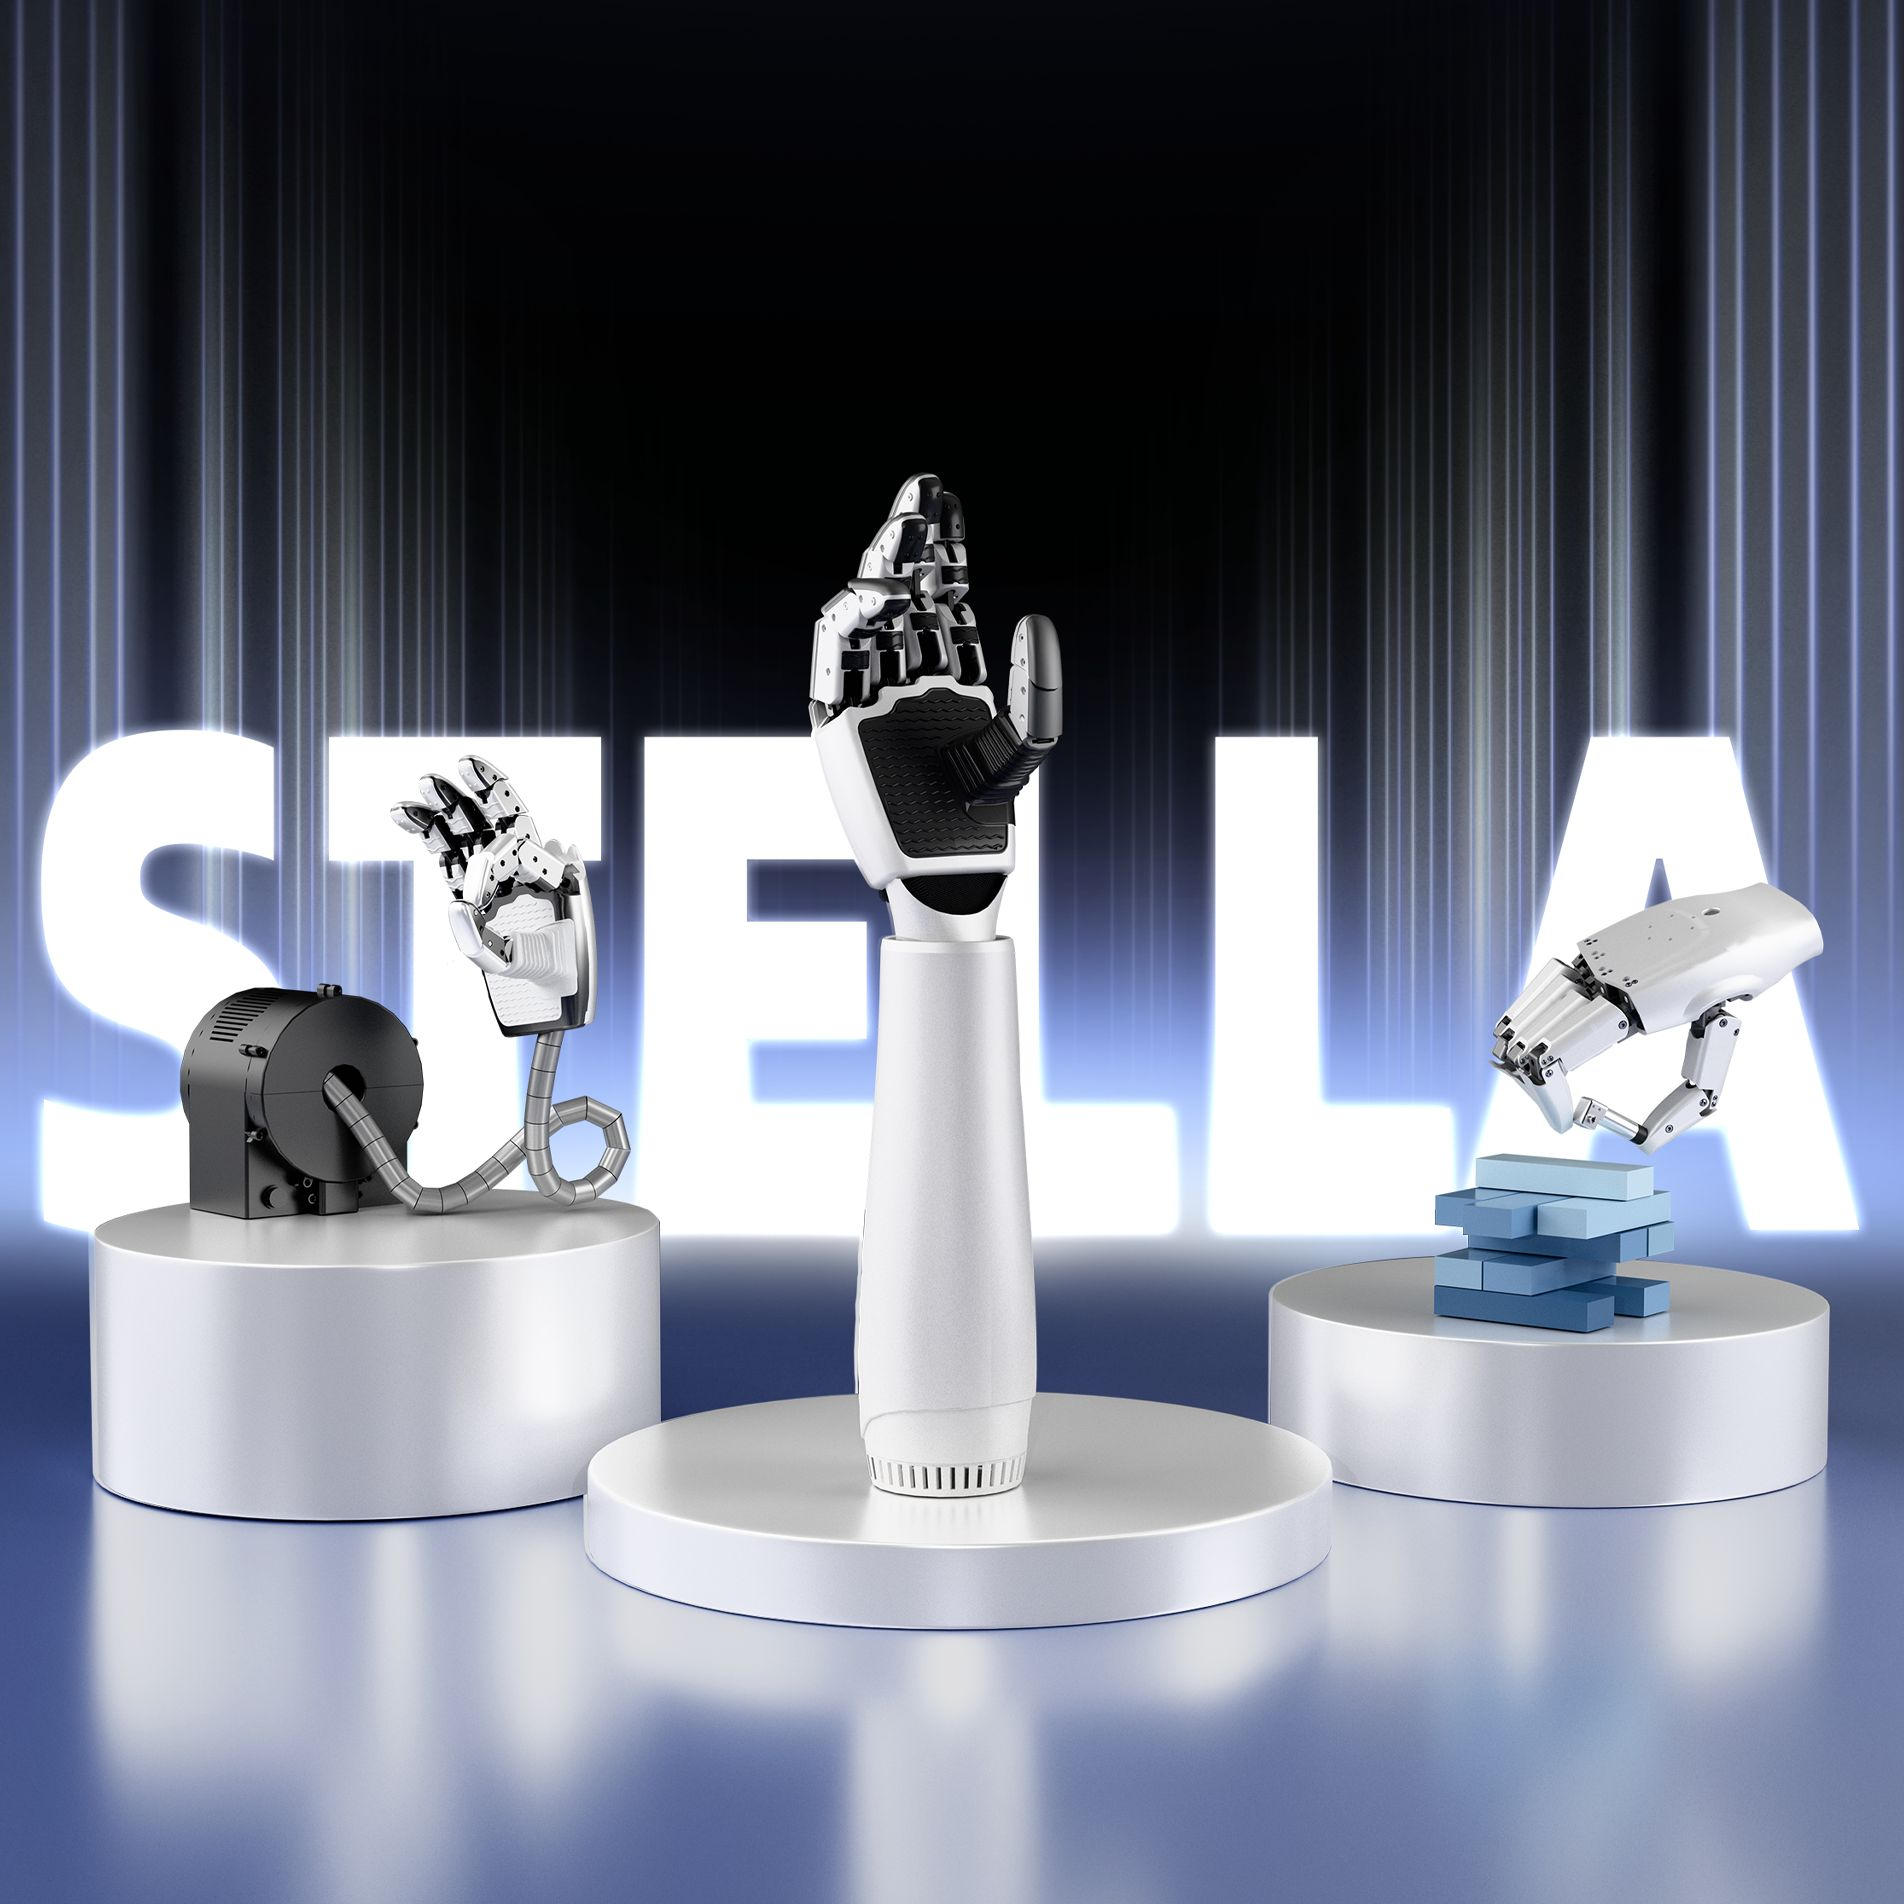
对人形机器人来说,一双灵巧的手是至关重要的。人类的手被认为拥有 24 个或者 27 个自由度,手部自由度越高,越能做出更加复杂和精细的动作。但重量仅为人体重量 1/150 左右,运动功能占全身运动功能的 54% 。
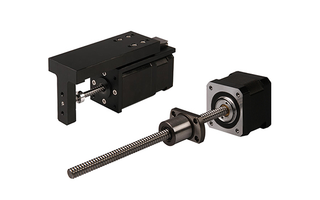
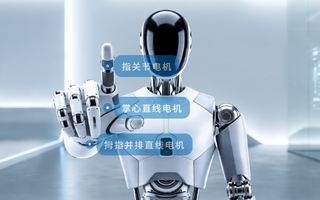
如今厂商在灵巧手领域不断突破。一方面,是在自由度上的突破,一些企业甚至达到了 25 自由度。另一方面,是在配套软硬件上的突破,包括空心杯电机、丝杠、减速器、算法上。宇树科技先后推出 Dex3-1 三指手、Dex5 五指手,兼顾轻量化与力控、触觉感知能力;小米引入前特斯拉 Optimus 灵巧手核心成员卢泽宇,补齐自研人才短板;因时 G2 灵巧手在仿人小尺寸构型下实现高集成与高被动载荷;曦诺未来 Xynova Flex1 依托全栈自研供应链,打出高扭矩密度、轻自重、大负载的差异化指标,并拿到超亿元天使轮融资。
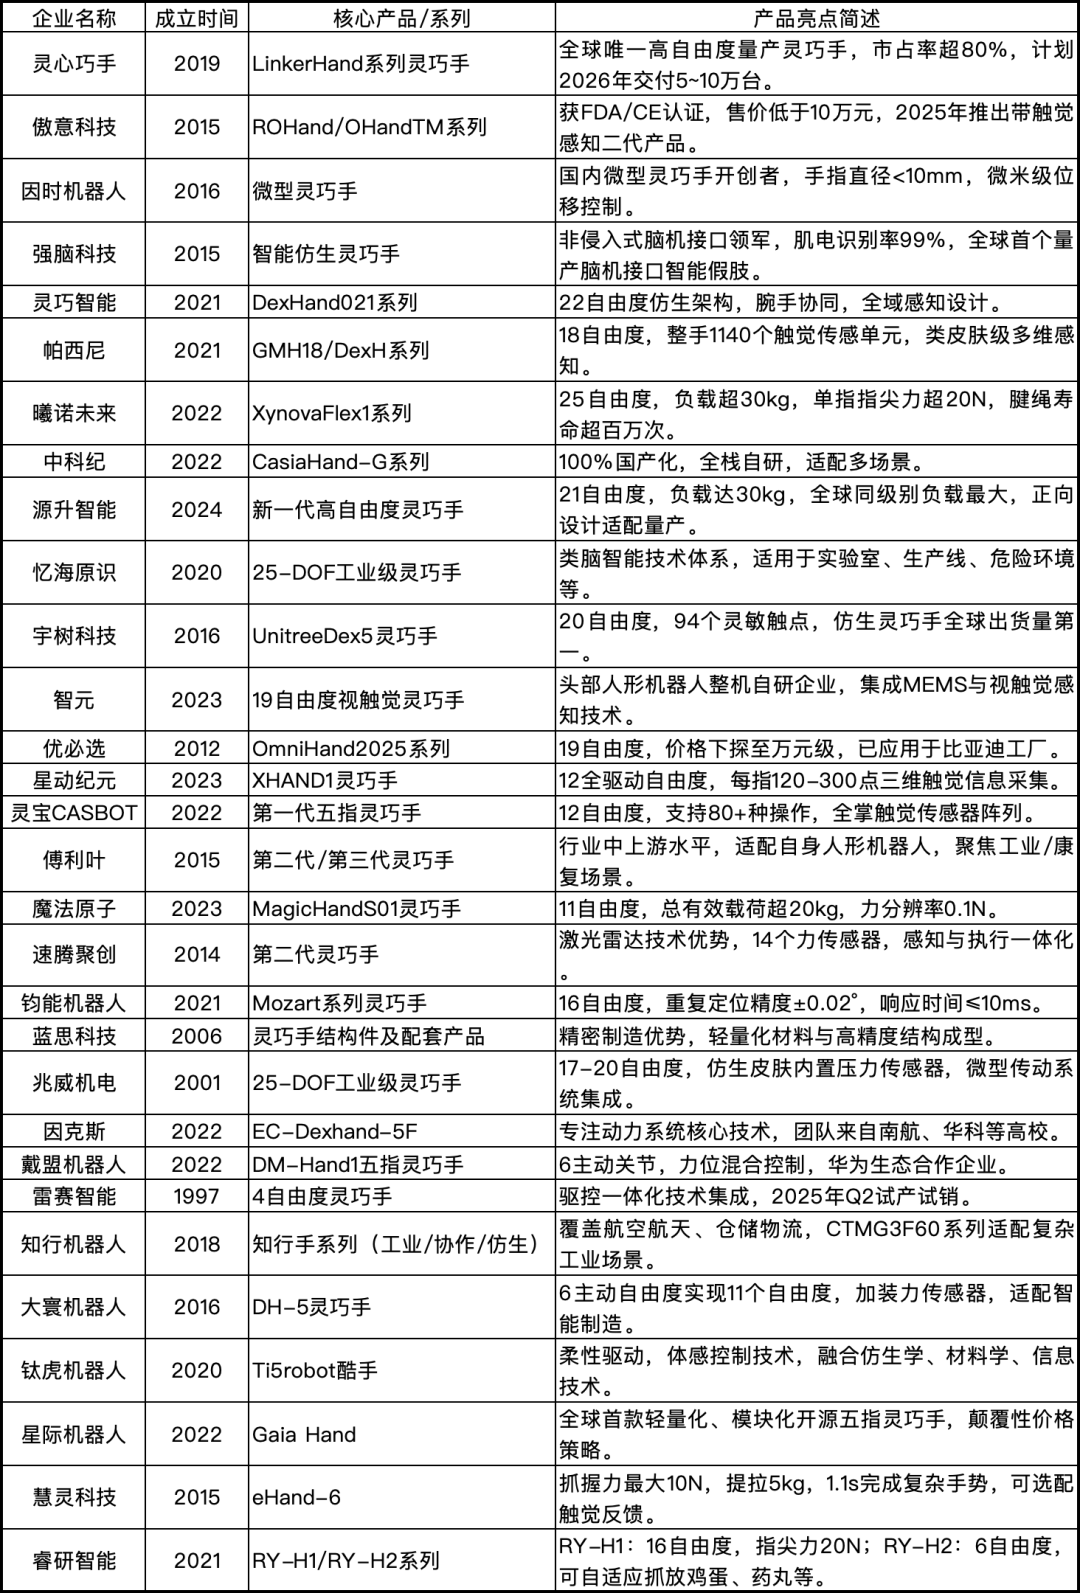
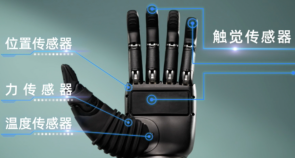
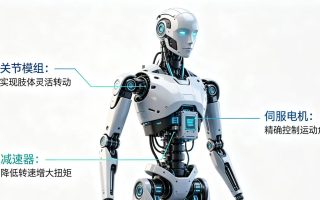
机器人灵巧手系统想要实现人类双手的效果,需要依靠驱动系统、传动系统、传感器系统和控制系统等多个关键部分的相互配合来实现这些功能。尤其是驱动上,如果驱动源数量小于自由度则为欠驱动,只有每个指关节都有驱动才是全驱动方案,功能才能更接近人手。除了灵巧手本身,视觉传感器作为重要的新型感知方式,备受瞩目,很多公司也在布局。
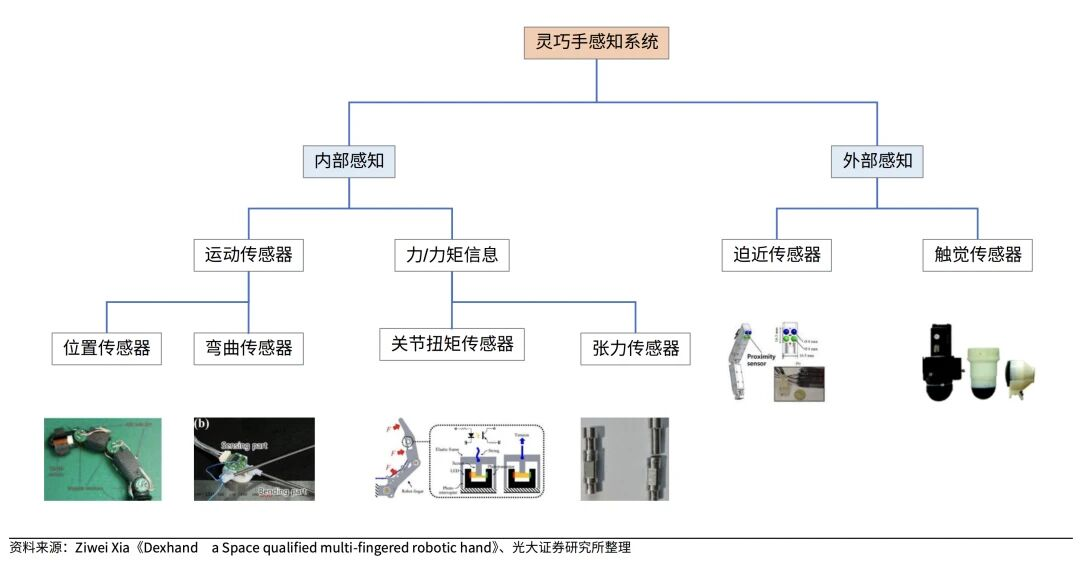
海外多款经典灵巧手研发起步早,多指操作、触觉抓取实验积累丰富,但造价高昂,量产难度大;国内高校侧重柔性结构、触觉传感算法研究,产业公司同时布局低成本欠驱动方案与高性能全驱动灵巧手,目前触觉传感器稳定性、整机成本、算法泛化性仍是产业化瓶颈。
灵巧手的竞争早已不止于自由度与传动方案的比拼,真正的分水岭在于能否把演示变成稳定交付、把样机变成可规模化部署的产品。正如行业媒体所指出的-行业不缺 demo,缺的是可稳定交付的产品力和规模化部署的确定性。灵巧手作为与物理世界直接交互的末端,其价值正在被重新评估。
评论 ( 0 )