灵巧手是人形机器人能力跃迁的关键支点,微型滚珠丝杠则因结构紧凑、控制精准,在直线传动中渗透率快速提升,是灵巧手核心传动部件。
在灵巧手技术更新迭代的过程中,传统绳索会因长期拉力作用产生不可逆的伸长,反复运动会使绳索磨损,二者的叠加效果会使机械参数发生微不可察的改变。目前灵巧手“腱绳+丝杠”的复合模式收敛模式正在成为主流传动方案。特斯拉Optimus Gen-3采用的就是“行星滚柱丝杠+腱绳”的三级传动结构,成为该领域的前沿方案。
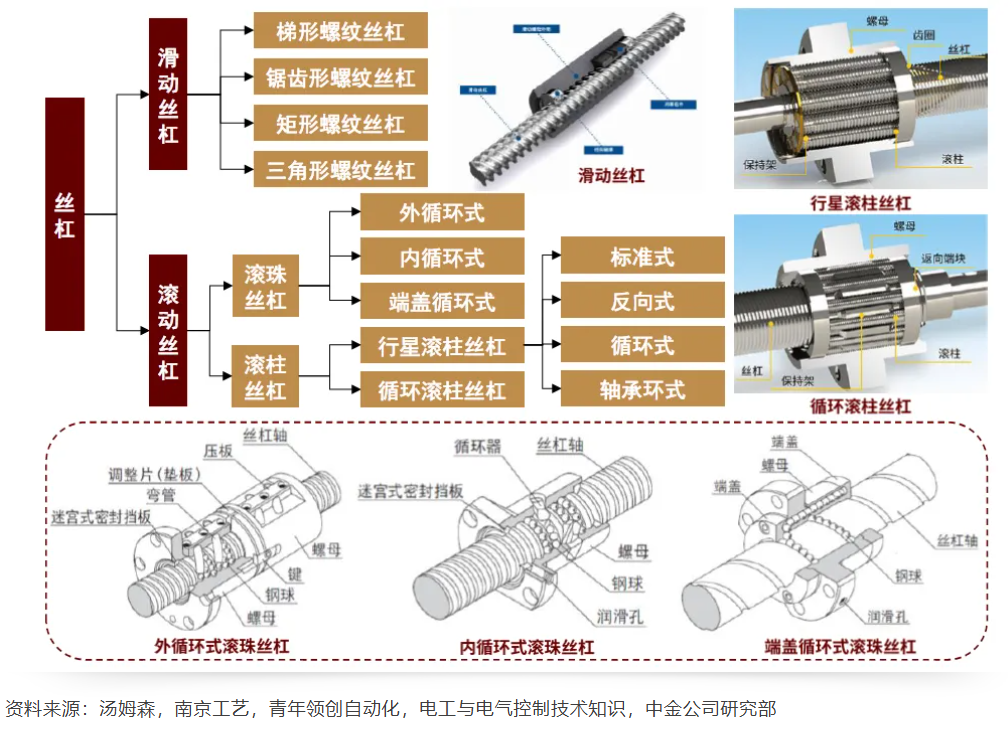
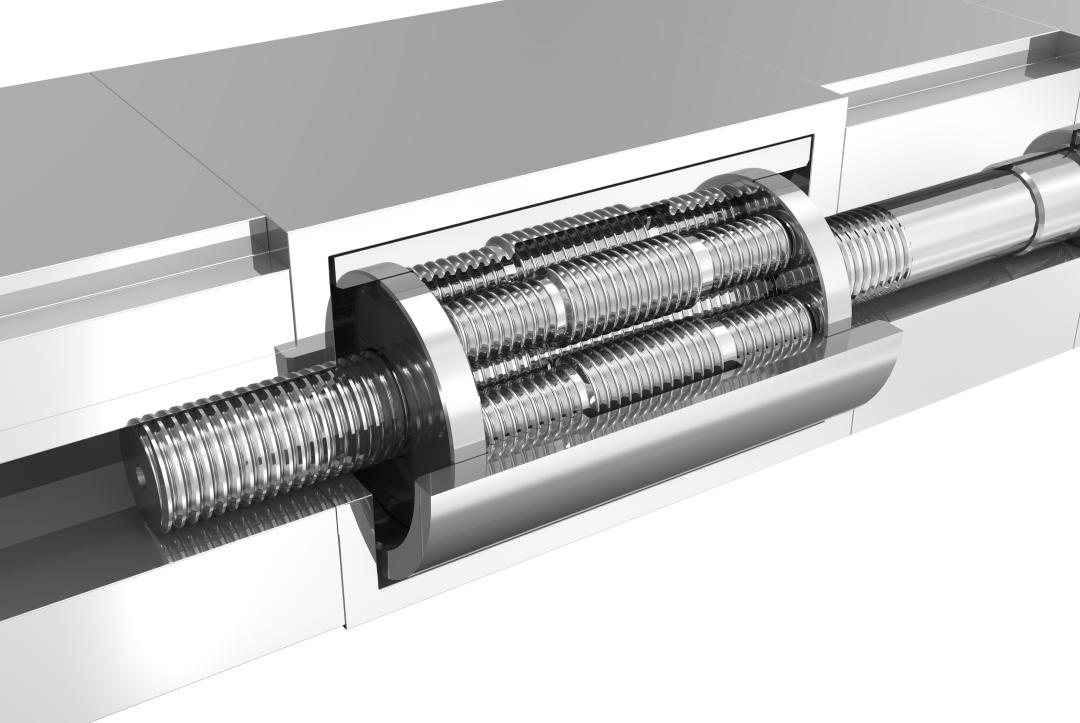
丝杠利用螺纹螺母的相互作用,实现力的放大,将旋转运动转化为直线运动。滚珠丝杠利用滚珠在螺纹轴与螺母之间滚动来完成机械传动。行星滚柱丝杠用多根小滚柱替代滚珠,增加丝杠传动过程的接触面和受力面,同等条件下具备更高承载、更高可靠性。
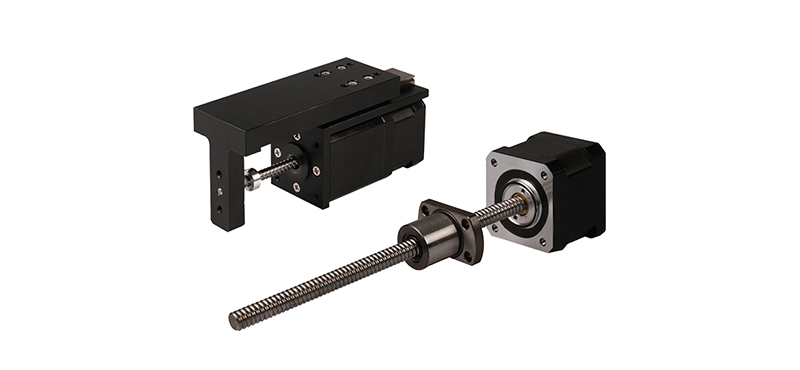
诺仕自研的直径仅1.5mm、螺母直径5.5mm的全球最小行星滚柱丝杠。能够集成在手掌或者前臂的狭小空间内,配合电机组成微型线性执行器,使人形机器人的灵巧手首次具备每个手指独立驱动、高响应、大负载的能力,可完成捏药片、转钥匙、系鞋带等精细操作。
但微型丝杠在灵巧手产业化落地过程中仍存在不少挑战。在行星滚柱丝杠领域,因磨削等加工工艺和设备的技术限制,国外企业占据绝大部分市场份额。相较于常规丝杠,微型丝杠因触及现有磨床加工极限且缺乏现成供应链,叠加灵巧手极端空间约束,形成了由设备自制能力、精密检测体系与核心工艺诀窍共同构成的极深护城河。
拓普集团公司已延伸至旋转执行器及灵巧手电机等核心部件的研发,并已完成多轮送样。在此基础上,公司横向拓展至机器人躯体结构件、传感器、足部减震器及电子柔性皮肤等关键领域,加速构建全覆盖的机器人业务平台化产品矩阵。将根据客户需求尽快迭代升级并进入量产阶段,同时不断拓展产品品类。双林股份公司成功开发出了人形机器人灵巧手用微型滚珠丝杠,相关规格滚珠丝杠已向数家客户送样,同时已经建立了完整的微型滚珠丝杠加工能力和生产线。
当前行业已达成共识,“丝杠+腱绳”复合传动方案,将结合丝杠高刚性、高承载与腱绳轻量化、柔性好的双重优势,成为未来灵巧手的主流技术方向。
评论 ( 0 )