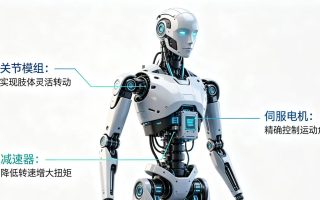
如果说大模型是赋予人形机器人灵魂的“大脑”,那么决定其物理交互边界,实现灵活运动的核心,则是执行器与关节模组。人形机器人依靠一体化关节模组完成行走、负重与作业动作,无框力矩电机是重载关节的主流动力选择。
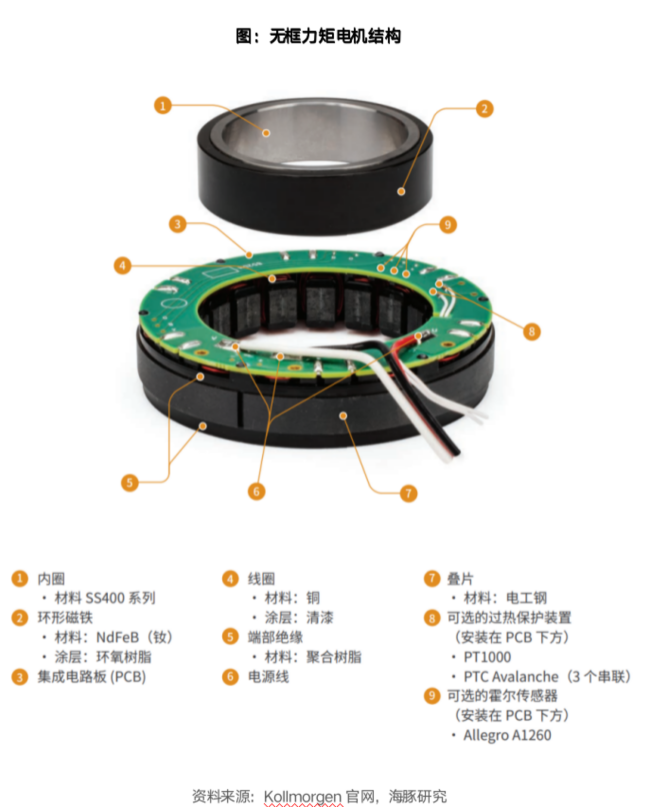
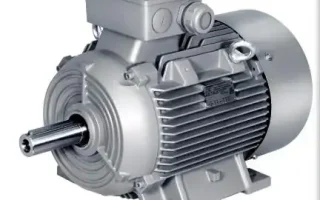
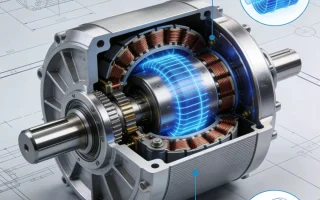
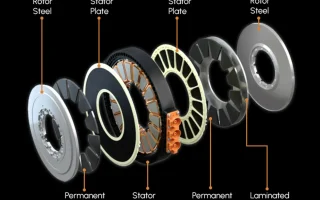
与传统电机的差异点在于,无框力矩电机取消了外壳、轴等机械机构,从外形来看,只有圆环状的转子和外部的定子。转子由环形磁铁和钢圈组成,可以直接跟关节的主轴集成在一起,定子由叠片和铜线圈等部件组成,可以直接与机器的外壳结合在一起。这种结构取消了传统电机的冗余结构,不需要一系列的传统部件,因此具有集成化、高功率密度以及高响应速度的优势,可以满足人形机器人轻量化、高负载、高动态、高精度、轻量化和高可靠性等要求,因此成为目前人形机器人身体关节主流驱动方案。
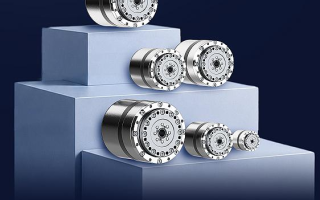
传统机械臂通常会采用驱动器、控制器、编码器、电机各自独立的离散式电控架构,通过电缆连接安装在机架上。然而,人形机器人对尺寸、重量、功耗和成本的极致追求,尺寸必须塞进拟人骨骼、重量直接决定能耗与平衡、功耗上限受电池包与散热空间影响,加上成本决定了量产可行性。这就要求关节模组必须实现机电一体化,即无框力矩电机、谐波/行星减速器与PCBA(驱动板+控制板)在三维空间深度堆叠。
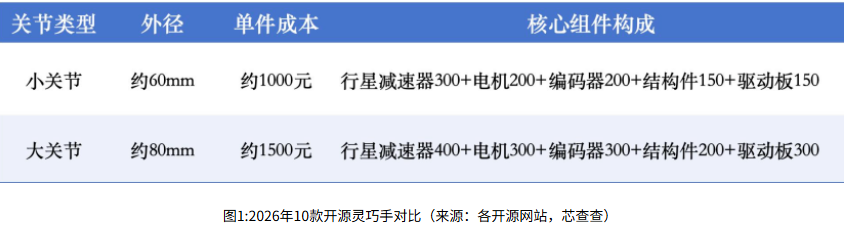
以宇树科技G1为例,整机23个关节,总重35kg,关节总成本约27500元,大小关节分布如下:
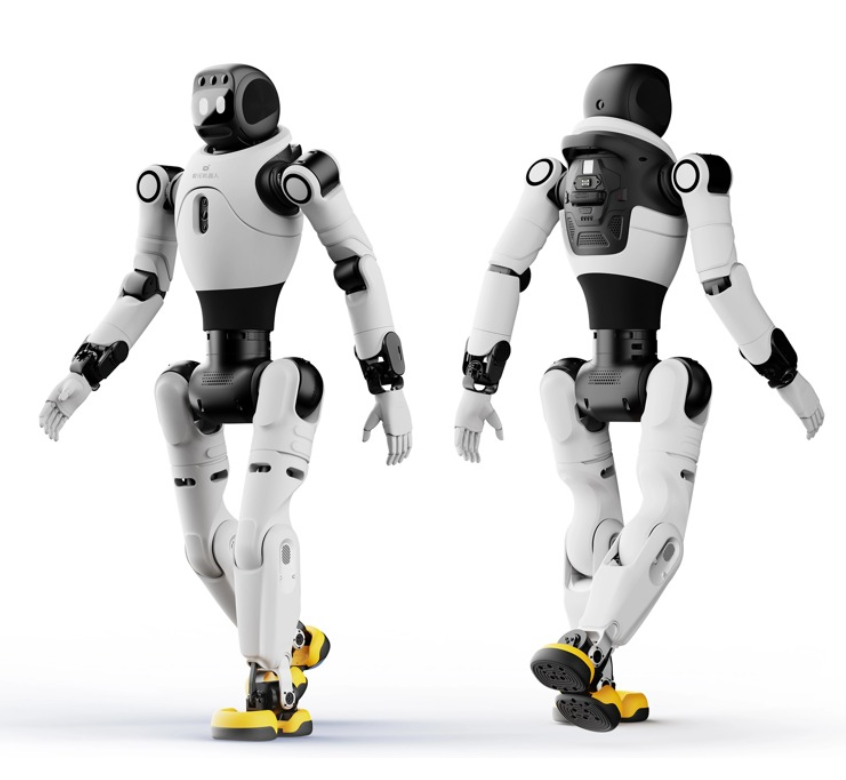
国内人形整机厂商大多采用“无框力矩电机+减速器”作为旋转大关节基础方案,但在减速器选型、是否搭配线性执行器路线上存在差异。智元机器人远征系列人形机器人搭载自研PowerFlow一体化关节模组,整机具备全身力控能力,可完成行走、上下台阶动作。结合人形重载关节主流技术构型以及供应链信息,行业普遍认为其髋、膝、肩重载关节采用无框力矩电机搭配谐波减速器的方案。
随着国内零部件厂商与人形整机企业持续联合迭代,国产无框力矩电机在性能、成本与可靠性层面持续优化,将为国产人形机器人商业化落地提供坚实硬件支撑。
评论 ( 0 )