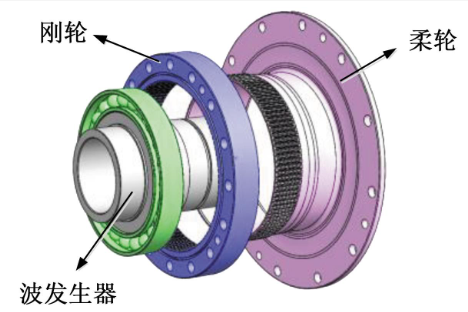
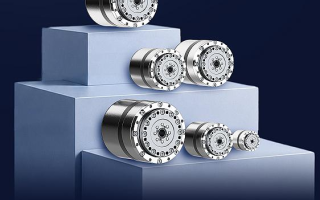
谐波齿轮传动的概念由C.W.Musser在1955年提出,主要由波发生器、柔性齿轮、柔性轴承、刚性齿轮四个基本构件组成。谐波发生器由椭圆轴和柔性薄壁轴承组成,当波发生器转动时,迫使柔轮产生周期性弹性变形,在椭圆长轴处柔轮外齿和刚轮内齿进入啮合;依靠柔轮、刚轮齿数差,将波发生器的高速输入转变为柔轮低速大扭矩输出,实现大传动比减速。
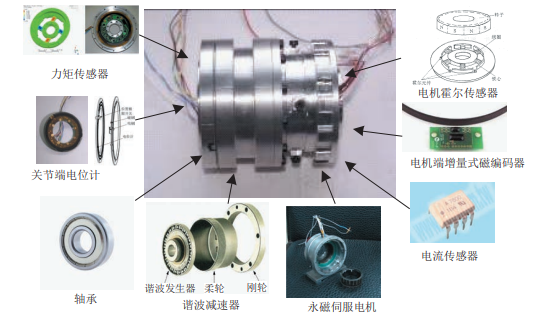
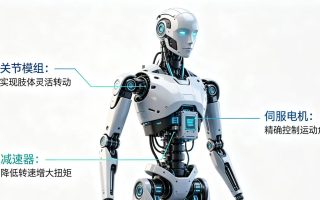
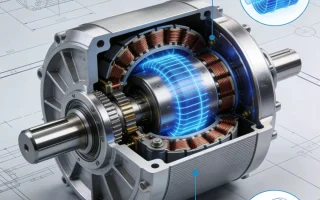
一体化机器人关节模组典型组成包含无框力矩电机、精密减速器、力矩传感器等等。而柔性关节由力矩电机、谐波减速器、力矩传感器等部件构成。谐波减速器可以放大电机输出扭矩,同时保持较高的位置控制精度。
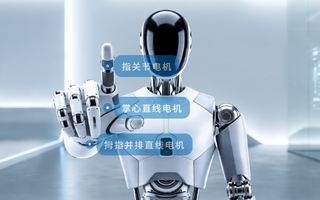
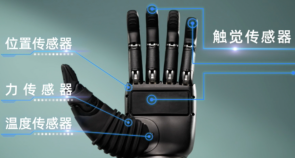
在末端仿生灵巧手领域,微型谐波减速器具备应用潜力。手指内部安装空间狭小,一般采用空心杯电机搭配微型减速器,完成轻柔捏取、精密旋拧等精细力控任务。微型谐波可实现极高定位精度,但抗冲击能力受限;微型行星减速器承载能力更强,更适合承受抓取冲击工况。因此灵巧手领域存在微型谐波减速器、微型行星减速器两条并行技术路线。
但谐波路线存在柔轮疲劳寿命、冲击承载能力、发热、效率和装配一致性都需要精细控制的缺点。一旦整机工况中频繁出现高冲击、快速反转或持续高负载,谐波结构的边界就会变得更明显。
目前整机厂商逐步倾向于直接采购验证完成的一体化关节模组,而非单独采购电机、减速器等零部件自行装配。供应链竞争由单一零件制造转向系统集成能力,减速器企业需要和电机、传感器厂商协同开发。绿的谐波作为国内龙头企业,其 P 齿形技术有效提升了柔轮疲劳寿命和承载扭矩,传动效率达到国际水准。来福谐波推出的 delta 齿形技术,使产品寿命提高超过 30%,转矩容量提升超过 30%,传动平稳性显著改善。从市场格局看,日本哈默纳科仍占据全球谐波减速器 50% 以上市场份额,但国内绿的谐波、来福谐波等企业正在加速实现国产替代,市场份额持续提升。
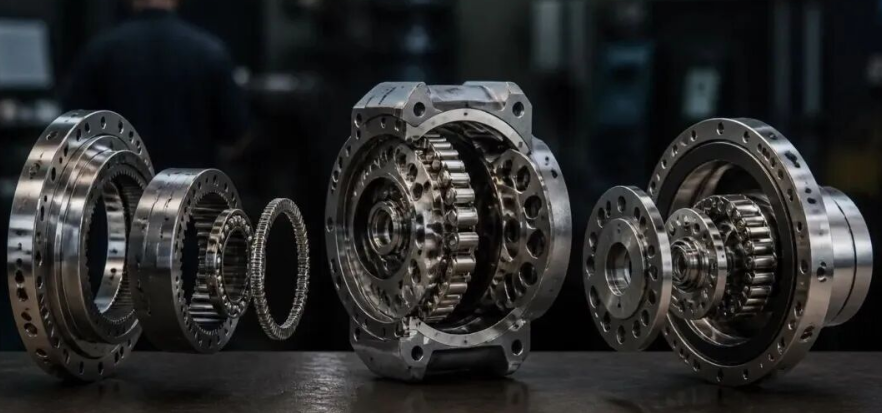
从产业化节奏来看,机器人关节模组仍是谐波减速器最核心的市场。人形机器人产业化落地进度,很大程度取决于谐波减速器能否进一步降本、提升疲劳寿命,实现稳定大批量生产。
评论 ( 0 )