机器人是自动化的“最后一公里”,而灵巧手被称为机器人的“最后一厘米”。灵巧手的性能决定了机器人大脑能力发挥的上限,因此要触及这一厘米,造出一双真正稳定、好用的灵巧手并非易事。
此前在工厂,工业机器人机械臂大多使用二指夹爪,仅能抓住简单物品,它无法捻起一张轻薄的电子面单,也无法稳定地握持一个光滑的物体。灵巧手革新了末端执行器的概念,使机器人几乎能与人类一样做各种灵巧的事情,能抓握和使用各种工具,完成一系列复杂任务。
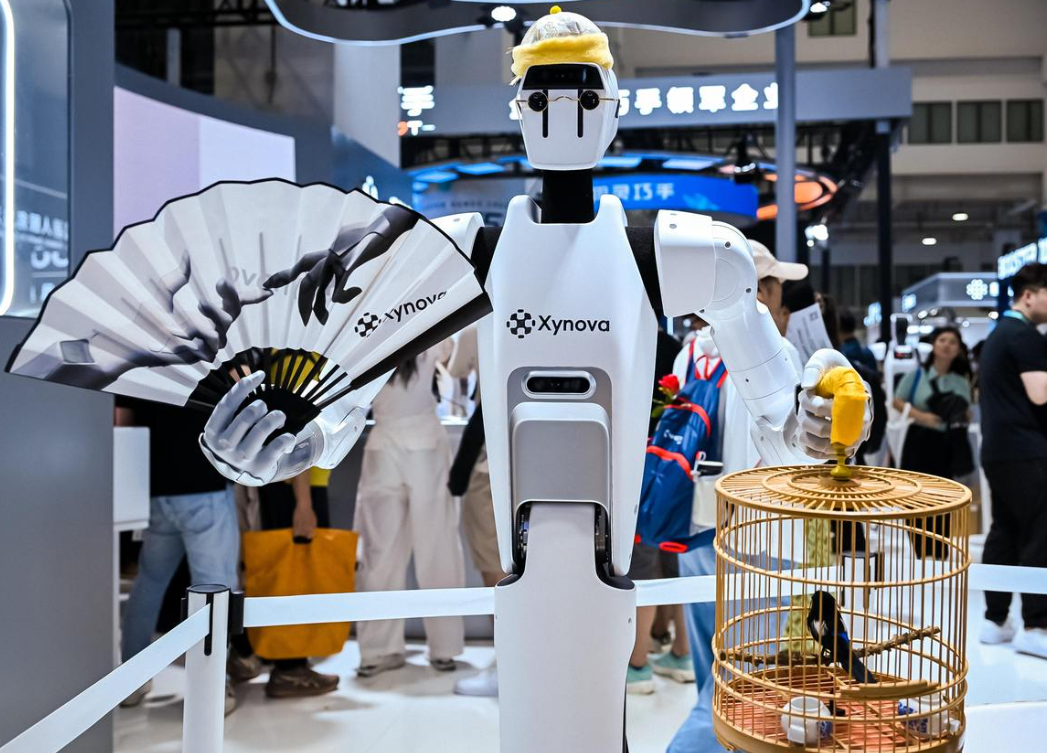
灵巧手它不只是整机末端的零部件,也是智能作用于物理世界的直接界面。曦诺未来亮相两条不同技术路径的产品线——混驱23自由度灵巧手Flex 2和纯直驱22自由度灵巧手Prima 1,可完成一手提着鸟笼、一手摇着蒲扇,拧开香水瓶盖等一系列日常生活动作。因时机器五指灵巧手是国内首款商业化量产产品,自研微型伺服电缸打造RH56F1系列仿人五指灵巧手,面向人形机器人、科研平台批量供货。灵心巧手开发Linker Hand系列灵巧手可配合自研的机械臂,能够实现准确、快速且有力的琴键按压,展现灵巧手在负载能力、运动速度与定位精度上的优异表现。
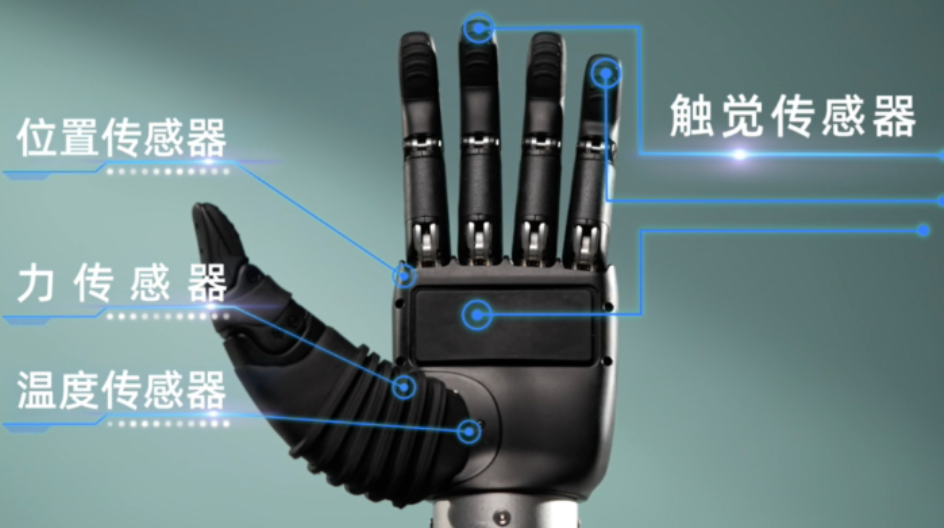
在不同的厂商会做出不同的方案取舍。若采用直驱方案,将电机直接装在手指内部,通过电机旋转直接驱动手指运动。几乎没有能量损耗,精度极高。缺点是电机内置导致整机体积偏大,缩减自由度;设备散热压力突出;整手自重偏高。若采用腱绳方案,不受空间限制,能够实现很高的自由度。但缺点也很明显,传动依靠绳索拉伸,长期使用易发生蠕变和松弛,耐久性和强度相对较差;结构设计复杂、走线难度大,导致成本较高。目前,灵巧手的产品力却依然未能触及人类抓握的边界,性能、成本、可靠性的“不可能三角”,如同一道无形的墙,横亘在灵巧手通往量产与普及的路上。
如何突破这个怪圈?目前还没有标准答案。但可以确定的是,灵巧手不再是实验室里的炫技作品,它已变成一道实实在在的工程考题。未来,随着具身智能“大脑、本体、终端手”的深度协同,灵巧手将持续激活实体场景生产力,成为智能制造赋能实体经济的重要力量。
评论 ( 0 )