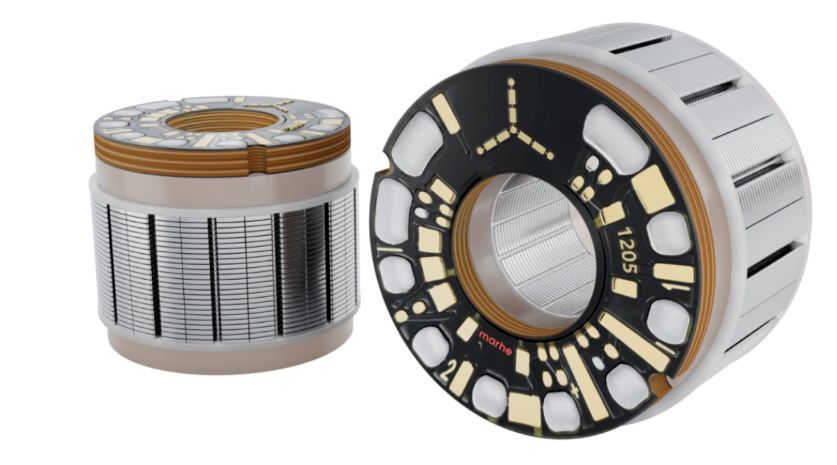
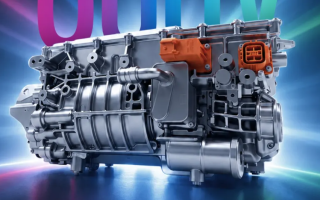
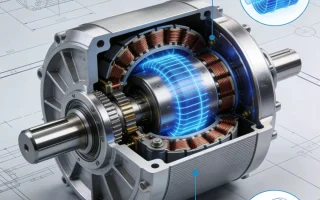
无框力矩电机是一种无框架结构的无刷永磁同步电机,取消传统伺服电机的壳体、轴承与轴,仅保留定子与转子两大核心部件,在人形机器人领域,无框力矩电机主要应用于关节驱动,通过高扭矩密度、快速响应、轻量化等特性成为提升机器人运动性能的核心部件。
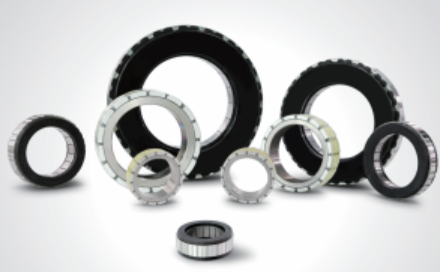
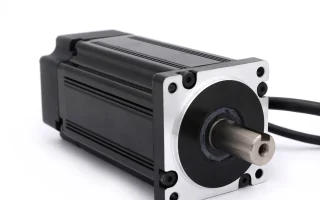
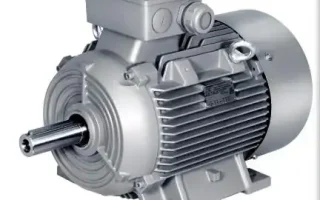
传统伺服电机为标准化整机,自带外壳、轴承与输出轴,通过法兰或者联轴器对外输出动力,使用门槛低。这种模式开发速度快、兼容性强,但代价是存在大量 “冗余结构”。外壳、独立轴承座、连接法兰都会占用轴向和径向空间,增加关节重量。对于工业机械臂这类大空间设备,冗余重量和体积尚可接受;但人形机器人肩关节、髋关节、腕关节空间极其有限,整机重量直接影响续航和平衡控制。无框力矩电机本质上是电机厂商不再负责支撑、封装,只保证电磁性能;关节设计师利用机器人本体结构充当电机外壳,选用整套关节共用的轴承,配合中空通道走线。
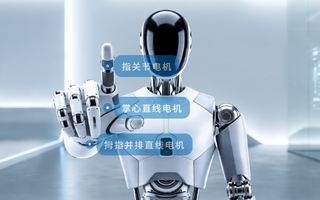
特斯拉Optimus是理解无框力矩电机价值最直观的案例。根据行业研究对 Optimus Gen2 的成本拆解,其身体关节使用 28 个无框力矩电机,价值约 16800 元;同时配置 14 个谐波减速器,用于肩膀、手肘、腰部、盆骨等旋转关节;灵巧手则改用 12 个空心杯电机。这个分工说明无框力矩电机并不是人形机器人唯一驱动方案,而是更适合身体旋转关节这类需要大扭矩、关节壳体刚度足够的位置。
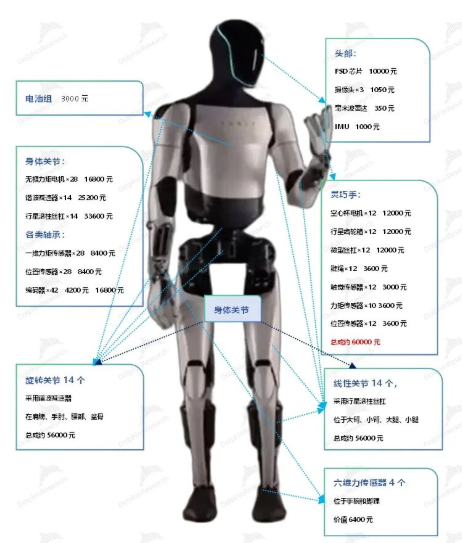
从成本占比看,无框力矩电机是人形机器人零部件中价值量较高的环节之一,也是国产替代的重点方向。步科股份在该领域布局领先,不仅开发了第四代无框电机项目,将产品规格覆盖至25-160mm外径范围,还专门设立了人形无框电机项目,突出中空尺寸、轻量化和扭矩密度优势,以适配人形机器人全身26个关节。昊志机电则推出了专为人形机器人、协作机器人设计的无框DD电机,具备3.5倍过载能力,较同类产品减重15%,有效提升了机器人的续航与灵活性。
无框力矩电机带来高集成度的同时,也抬高使用门槛。它需要整机厂商具备结构、编码器、减速器一体化设计能力,项目前期投入更大;同时电机散热依赖关节壳体传导,持续大负载下对热管理要求高。
评论 ( 0 )