作为机器人进入现实生活的‘最后一厘米’,灵巧手是2026年最火的赛道之一。
灵巧手,是机器人从‘会移动’到‘会操作’的接口,这一被视为人形机器人‘最后一厘米’的核心部件,正加速走向量产落地。进入真实工作场景后,指尖,往往是机器人和物理世界发生作用的位置。
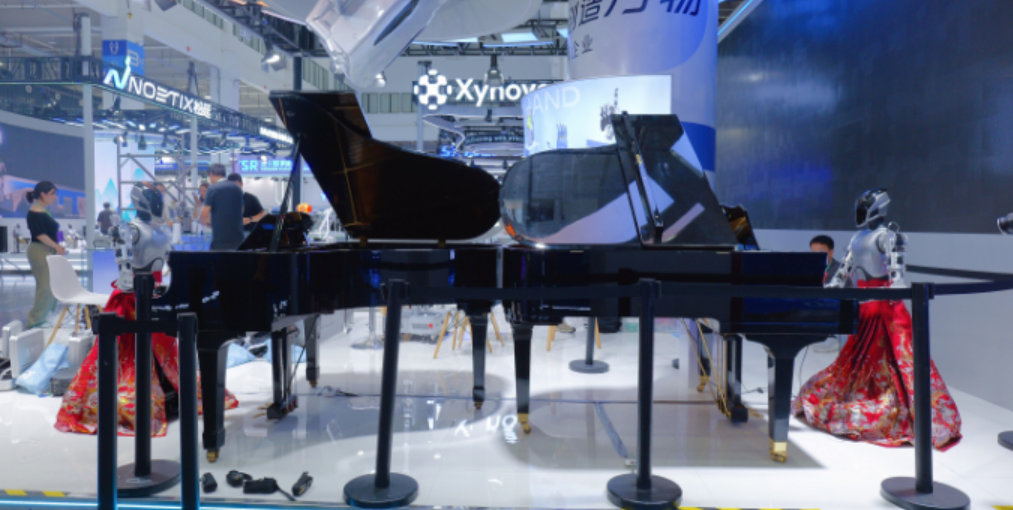
往年WRC展会的焦点,永远是机器人能不能走得稳、跳得高、步态更仿生,今年WRC似乎发生了变化,曾经作为机器人‘附属配件’的灵巧手站到了C位。任何一个灵巧手,本质上都由三套系统构成:驱动系统提供动力,传动系统将动力转化为关节运动,感知系统让手指拥有触觉。这三套系统在不到一个人手大小的空间里互相争夺位置,占去了整只手八成以上的成本。
前两年的灵巧手赛道是彻头彻尾的参数竞赛,20自由度、24自由度、30+自由度不断刷新纪录。今年几乎所有参展企业都不再把高自由度作为核心卖点,行业摆脱了‘为仿生而仿生’的误区。在技术层面,企业们认识到灵巧手没有万能的最优方案,连杆、腱绳、全直驱三大技术路线定型,适配工作场景的才是最好的。在2026世界机器人大会现场,具身智能的灵巧手展区人气火爆,从绳驱到直驱、从液压到纯电,从十几自由度到近三十自由度,各大展商带来的不同技术路线的灵巧手同台竞技。
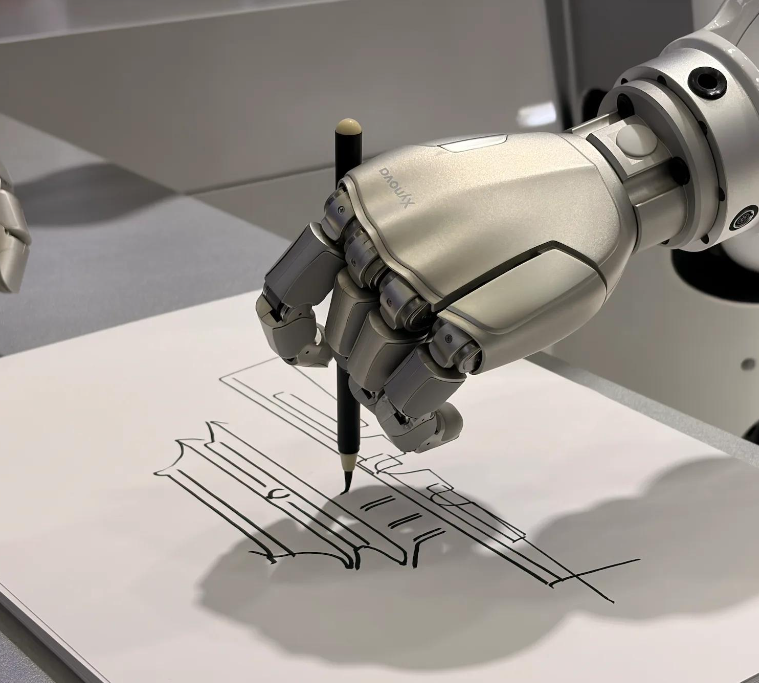
直驱灵巧手Linker Hand O30的尺寸与成年男性手部相当,拥有20个全独立的活动关节,实现了从手指根部到指尖的全链路直驱控制。章鱼动力发布的OctoH-Hand仿生灵巧手,采用腱绳+小臂电机直驱混合驱动方案,拥有23个主动自由度,搭载超过1900个触觉传感单元。越来越多厂商开始采用混合驱动架构,承重关节用连杆保稳定,精细手指关节用腱绳或直驱保灵活,兼顾性能、重量与可靠性。
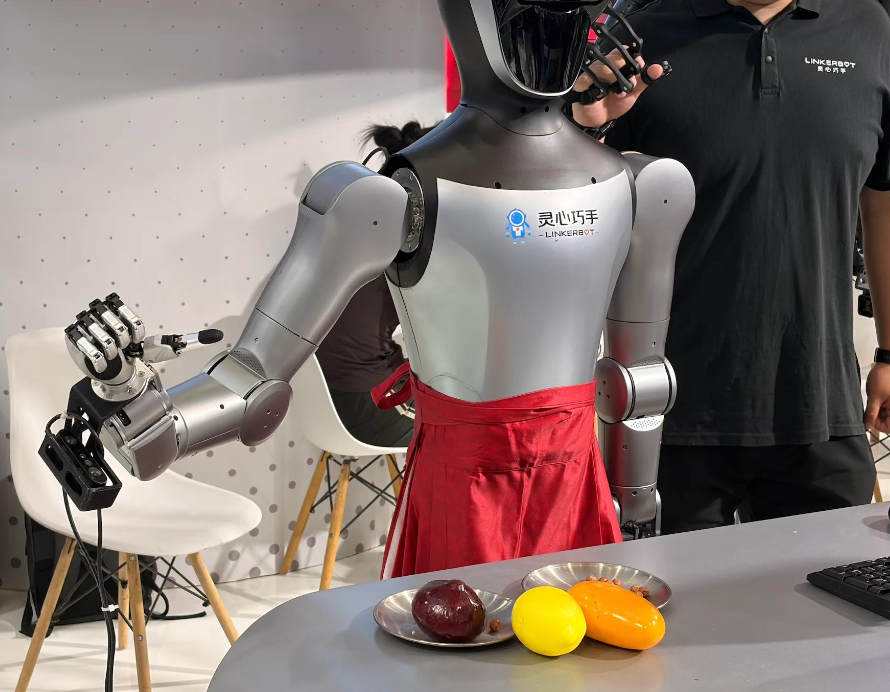
灵巧手领域估值第一的企业灵心巧手,是业内罕有实现直驱、连杆、腱绳全传动方案量产的企业。视觉让机器人可以‘看到’物体的位置,却难以令其‘感知’指尖和物体间的力度。自由度让手可以摆出更多姿态,而触觉赋予机器人在复杂任务中的稳定调整能力,决定着机器人工作能力的上限。
灵巧手的精密装配,可能是制造业里罕见的‘规模扩大反而无法摊薄成本’的品类。至今为止,灵巧手的大部分精密装配工作仍依赖人工完成。因此每个工位一天的产出极其有限,这种难度的活培养出熟练工的时间可想而知。现在行业已经能造出几万只灵巧手,但大部分还是靠手工调试,远没到标准化量产的阶段。最难的工序在于柔性组装,也就是软的活。线材插接、薄膜抓取、织物整理这一类,物体一受力就变形,抓哪儿、用多大劲,都得实时判断。更麻烦的是‘软、小、精’叠在一起:尺寸小,容错空间就小;要求精,力控窗口就窄。三者同时出现,难度不是相加,是相乘。
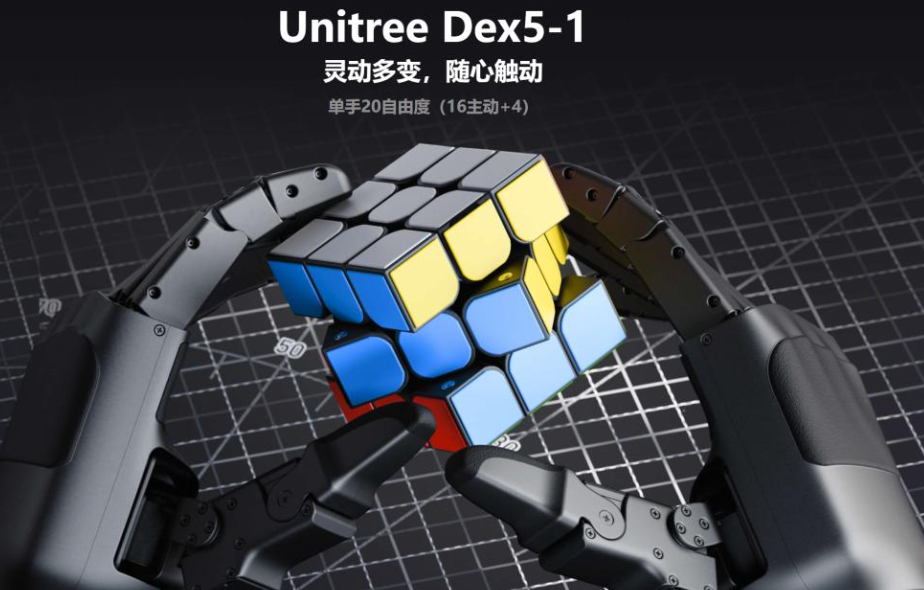
灵巧手不只是机器人的一双手,更是机器人与物理现实世界交互最重要的接口,决定了人形机器人究竟是展厅里的表演道具,还是真正可以创造价值的劳动工具。
评论 ( 0 )